



Um drone testado pelo MIT desviou de obstáculos móveis em 12 voos reais sem colisões, mesmo sem conhecer o ambiente. Sistema SANDO recalcula trajetórias em milissegundos e pode apoiar resgates em áreas de risco.
Um drone autônomo desenvolvido para enfrentar ambientes desconhecidos conseguiu completar 12 voos reais sem bater em nenhum obstáculo em movimento, mesmo quando pessoas e outros objetos mudavam de posição durante o percurso. A tecnologia, apresentada pelo Instituto de Tecnologia de Massachusetts (MIT) em 7 de outubro de 2026, consegue recalcular a rota em apenas 18 a 36 milissegundos, utilizando sensores e um computador instalados na própria aeronave.
Batizado de SANDO, o sistema foi criado para enfrentar uma das situações mais difíceis da robótica: atravessar locais sem mapas prévios, onde uma passagem aparentemente livre pode ser bloqueada segundos depois. Em vez de seguir uma trajetória fixa, o drone calcula continuamente por onde poderá passar sem colisões. Os pesquisadores enxergam aplicações futuras em incêndios florestais, edifícios desabados, minas subterrâneas e operações de busca e salvamento.
Drone do MIT completou 12 voos entre obstáculos móveis e ainda realizou outros seis testes sem colisões em ambientes estáticos
O trabalho foi conduzido por pesquisadores do Departamento de Aeronáutica e Astronáutica do MIT, em colaboração com a Universidade Pontifícia Comillas, da Espanha. O resultado integra uma pesquisa publicada na revista científica IEEE Transactions on Robotics, que apresenta os testes reais, as simulações computacionais e os cálculos utilizados para desenvolver a tecnologia.
-
Exoesqueleto controlado pela língua faz cinco pessoas com tetraplegia segurarem objetos em testes: luva robótica de apenas 125 gramas alcança 96% de sucesso ao fechar e abrir os dedos

-
Mar Morto aquece com perda de água e concentração de sal, aponta estudo
-
Planeta de segunda geração pode ter surgido de material expelido por estrela em sua fase final

-
Com mais de 1 bilhão de aparelhos Apple na rede Busca, AirTag localiza itens longe do iPhone sem GPS próprio, usando Bluetooth, banda ultralarga e aparelhos próximos para atualizar a posição.


Na fase experimental, os pesquisadores utilizaram um drone de quatro hélices equipado com sensores capazes de reconhecer obstáculos e um computador responsável pelas decisões durante o voo. O equipamento não precisava receber de outro computador uma nova trajetória sempre que alguma coisa aparecia à sua frente.
Os 12 voos com obstáculos dinâmicos terminaram sem colisões. A equipe também realizou seis voos em ambientes com obstáculos fixos, igualmente concluídos com segurança. Todos os componentes de percepção, localização e planejamento necessários ao sistema operavam a bordo da aeronave.
As experiências ocorreram em ambientes controlados, com obstáculos de diferentes características. Para verificar a capacidade de reação da máquina, os pesquisadores também incluíram situações em que os objetos mudavam de direção ou surgiam durante o deslocamento.
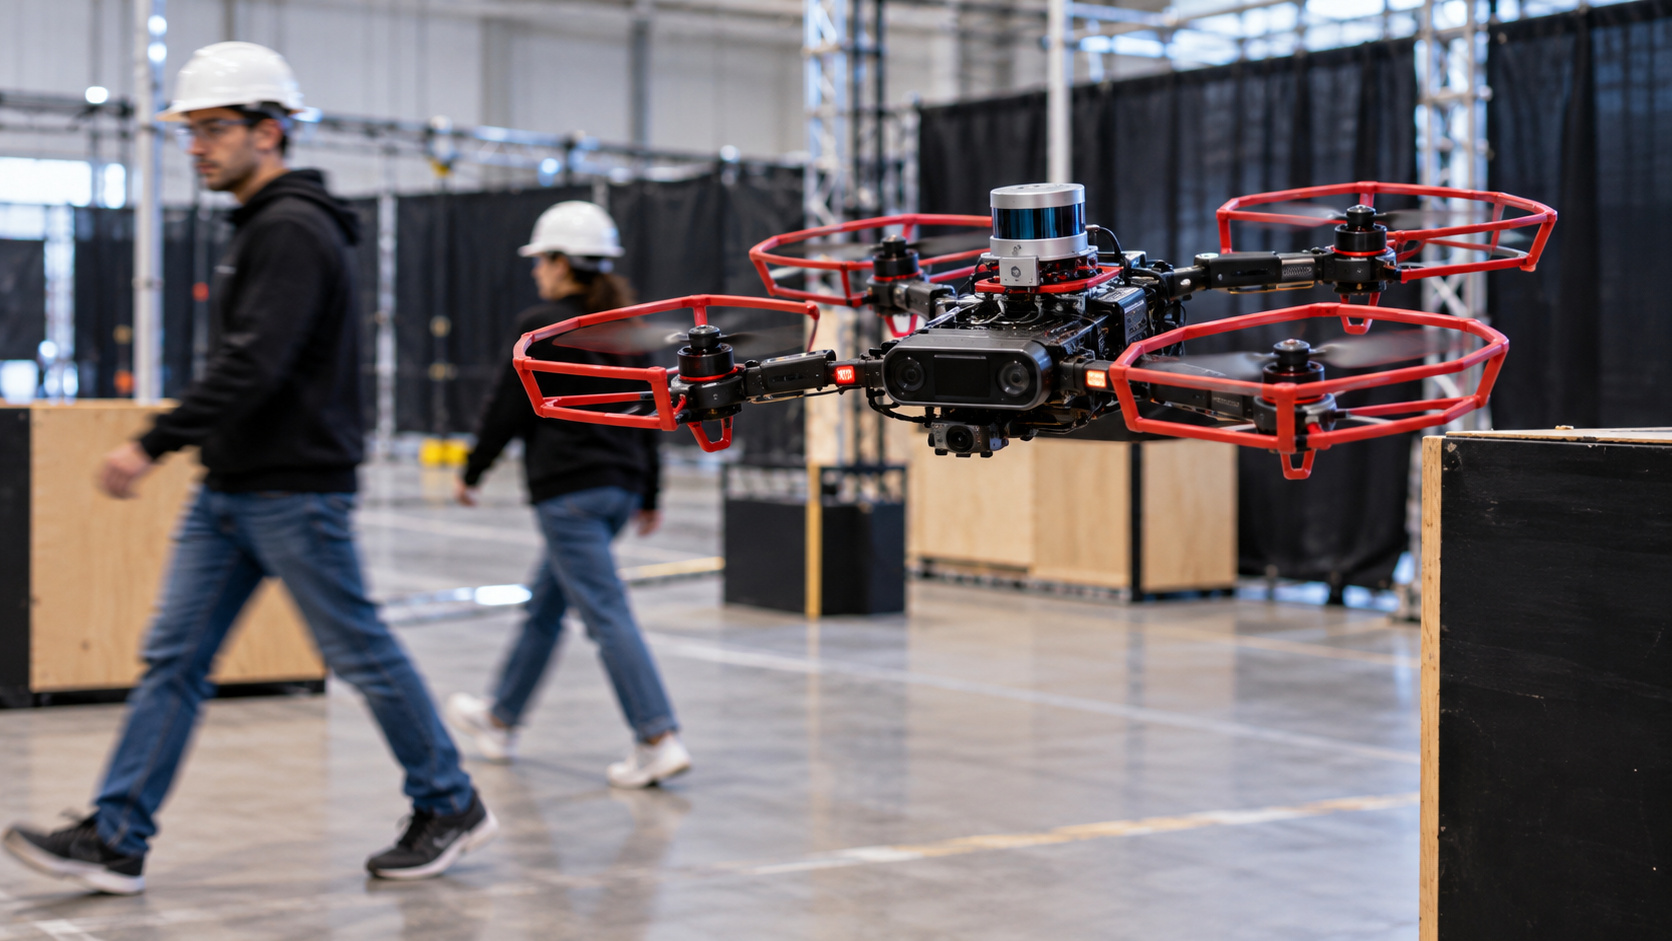
Drone real do projeto SANDO voando no laboratório do MIT, com pessoas e estruturas de teste ao fundo.

Como o drone consegue escapar de obstáculos sem conhecer previamente o lugar por onde está voando
Imagine uma aeronave entrando em um galpão desconhecido. Ela identifica uma passagem livre, calcula a distância até o destino e começa a avançar. De repente, uma pessoa atravessa o caminho. Mesmo que o drone consiga enxergar o obstáculo, a rota escolhida alguns instantes antes já deixou de ser segura.
O SANDO resolve esse problema criando um corredor tridimensional de deslocamento. Sensores como LiDAR e câmeras de profundidade alimentam um mapa local, enquanto o programa identifica os objetos presentes e acompanha aqueles que estão se movimentando.
A diferença está no modo como a tecnologia considera o futuro. O sistema utiliza os limites de velocidade dos obstáculos para calcular quais posições eles poderão ocupar nos próximos instantes. Ao redor dessas regiões, estabelece espaços de proteção que o drone precisa respeitar ao planejar seus movimentos.
Se uma pessoa estiver caminhando em determinada direção, a aeronave não depende de acertar exatamente qual será o próximo passo dela. O cálculo considera uma área de movimento possível e procura uma passagem que permaneça segura durante o intervalo planejado.
Os corredores mudam continuamente. Quando um novo obstáculo aparece ou algum objeto altera seu movimento, o computador recebe informações atualizadas dos sensores e produz outra trajetória.
Pessoa caminhando aleatoriamente e cinco obstáculos móveis colocaram o sistema à prova
Os testes incluíram situações específicas para avaliar o comportamento do drone diante de mudanças inesperadas.
Em um dos experimentos, uma pessoa caminhava de maneira aleatória enquanto a aeronave precisava atravessar o ambiente sem se aproximar perigosamente. Os pesquisadores também colocaram obstáculos móveis em trajetórias lineares, circulares e em formato de oito, criando diferentes dificuldades para a navegação.
Algumas experiências ocorreram em uma área de 8 por 8 metros. Outras utilizaram um espaço de 8 por 20 metros, com cinco obstáculos móveis distribuídos pelo percurso. Nas provas mais complexas, foram acrescentadas estruturas fixas, obrigando o drone a calcular desvios entre objetos que permaneciam parados e outros que continuavam se deslocando.
Em um dos cenários, a aeronave precisava percorrer 20 metros enquanto os cinco obstáculos se movimentavam. A equipe também testou velocidades de operação do drone de até 4 metros por segundo, equivalentes a 14,4 km/h, nas configurações experimentais especificadas pelo estudo.
Essas provas verificaram a capacidade de tomar decisões sucessivas com informações obtidas durante o próprio voo. Nos 12 experimentos com obstáculos móveis, nenhuma colisão foi registrada.


Computador recalcula trajetórias em até 36 milissegundos e realiza dezenas de correções a cada segundo
Um dos maiores obstáculos para sistemas autônomos é o tempo necessário para decidir o que fazer diante de um objeto inesperado. Se os cálculos forem demorados, a aeronave pode continuar seguindo uma direção que já deixou de ser segura.
No SANDO, os ciclos de planejamento levaram normalmente entre 18 e 36 milissegundos nos testes com o equipamento real. Essa capacidade permitiu uma frequência efetiva aproximada de 28 a 56 atualizações por segundo.
O sistema combina diferentes operações. Primeiro, identifica objetos e regiões ocupadas. Depois, utiliza um mapa de risco para afastar a trajetória de áreas congestionadas. Por fim, calcula um percurso que respeita as limitações de movimento da aeronave e as regiões pelas quais os obstáculos podem passar.
A tecnologia também considera a possibilidade de um cálculo não encontrar uma nova solução a tempo. Nessas situações, o equipamento continua utilizando a trajetória válida anteriormente definida e, caso não disponha de um percurso seguro, pode interromper o avanço e permanecer pairando.
Os pesquisadores desenvolveram uma técnica matemática que reduz o número de variáveis necessárias aos cálculos de trajetória. Em testes específicos, o tempo de otimização ficou até 7,4 vezes menor do que na configuração de comparação utilizada pela equipe.
Esse ganho está relacionado à velocidade de processamento do planejamento, permitindo novas decisões em intervalos curtos. Não corresponde a um aumento de 7,4 vezes na velocidade física de voo.
Pesquisador do MIT desenvolveu tecnologia para enfrentar ambientes onde drones tradicionais teriam dificuldade
O principal responsável pelo estudo é Kota Kondo, pesquisador que concluiu seu doutorado em aeronáutica e astronáutica no MIT em 2026. A equipe inclui Jesús Tordesillas, Juan Rached, Lili Sun, Yixuan Jia e Jonathan P. How, professor do MIT e pesquisador ligado aos laboratórios de sistemas autônomos da instituição.
O nome SANDO vem da expressão em inglês Safe Autonomous Trajectory Planning for Dynamic Unknown Environments, utilizada para descrever o planejamento seguro de trajetórias em ambientes dinâmicos desconhecidos.
O desenvolvimento também recebeu apoio da Agência de Ciência e Tecnologia de Defesa de Singapura. Os pesquisadores disponibilizaram publicamente o estudo e o código do projeto, permitindo que outros laboratórios examinem e experimentem seus métodos.
Em simulações com obstáculos fixos e móveis, o SANDO alcançou 100% de sucesso nas categorias de teste apresentadas pelos autores, sem violar as restrições de movimento previstas. O resultado superou o desempenho de diferentes métodos avaliados nas mesmas condições.
A pesquisa foi submetida inicialmente em abril de 2026, recebeu uma revisão técnica importante em setembro e ganhou divulgação institucional do MIT em outubro.
Kota Kondo, pesquisador responsável pelo SANDO, trabalhando com um drone nas instalações do MIT.

Tecnologia pode levar drones a incêndios, edifícios desabados e áreas de desastre onde operadores não conseguem enxergar os obstáculos
Uma das aplicações consideradas pelos pesquisadores envolve operações de busca e salvamento. Durante um incêndio florestal, por exemplo, uma aeronave poderia precisar atravessar regiões com visibilidade limitada, árvores caindo e novos obstáculos surgindo enquanto procura informações para equipes de emergência.
Outro cenário envolve edifícios destruídos por terremotos ou deslizamentos. Um drone capaz de explorar passagens desconhecidas sem depender de um mapa preparado antecipadamente poderia ajudar a inspecionar locais perigosos antes da entrada de profissionais de resgate.
No Brasil, a tecnologia teria possíveis aplicações em operações realizadas pelo Corpo de Bombeiros, na inspeção de instalações industriais e no reconhecimento de áreas atingidas por enchentes ou deslizamentos. O desenvolvimento também interessa a atividades de mineração e infraestrutura, nas quais equipamentos autônomos podem precisar circular perto de máquinas, estruturas e trabalhadores.
Essas aplicações ainda dependem de novos testes. As experiências anunciadas pelo MIT demonstraram a tecnologia em ambientes de pesquisa, enquanto missões de emergência exigem enfrentar vento, poeira, chuva, falhas de sensores e condições muito diferentes das encontradas no laboratório.
Testes foram bem-sucedidos, mas pesquisadores ainda precisam superar limitações antes de utilizar o sistema em grandes operações
O artigo científico apresenta uma demonstração de planejamento autônomo com resultados promissores e condições de segurança matematicamente definidas.
Para estabelecer essas garantias, o modelo considera limites conhecidos para a velocidade e o tamanho dos obstáculos, além de margens para erros de localização. Nos experimentos físicos, porém, os próprios pesquisadores observaram imprecisões dos sensores e pequenas diferenças entre a trajetória planejada e o movimento executado.
Por esse motivo, os 12 voos sem colisões demonstram o desempenho observado nas experiências, enquanto a garantia matemática depende das condições estabelecidas no modelo. A equipe pretende aperfeiçoar a maneira como o sistema considera erros de medição e testar cenários externos mais complexos.
Outra etapa prevista envolve tornar os cálculos mais eficientes e estudar a integração com modelos de aprendizagem de máquina. No futuro, os pesquisadores consideram a possibilidade de receber instruções em linguagem natural, permitindo que uma pessoa indique verbalmente o objetivo de uma missão.
Com o software e os resultados experimentais disponíveis para pesquisadores de outros centros, o próximo desafio será demonstrar a mesma capacidade de desviar de obstáculos em áreas maiores, ambientes externos e situações menos controladas.
Você confiaria em um drone autônomo para procurar vítimas em uma área de desastre ou operar perto de trabalhadores em instalações industriais? Deixe sua opinião nos comentários e compartilhe esta reportagem.


