
Desenvolvido por pesquisadores dos Estados Unidos, o robô flexível usa cabos tensionados e garras para mudar de forma, transportar objetos e se conectar a outras máquinas, com possíveis aplicações em resgates e missões espaciais
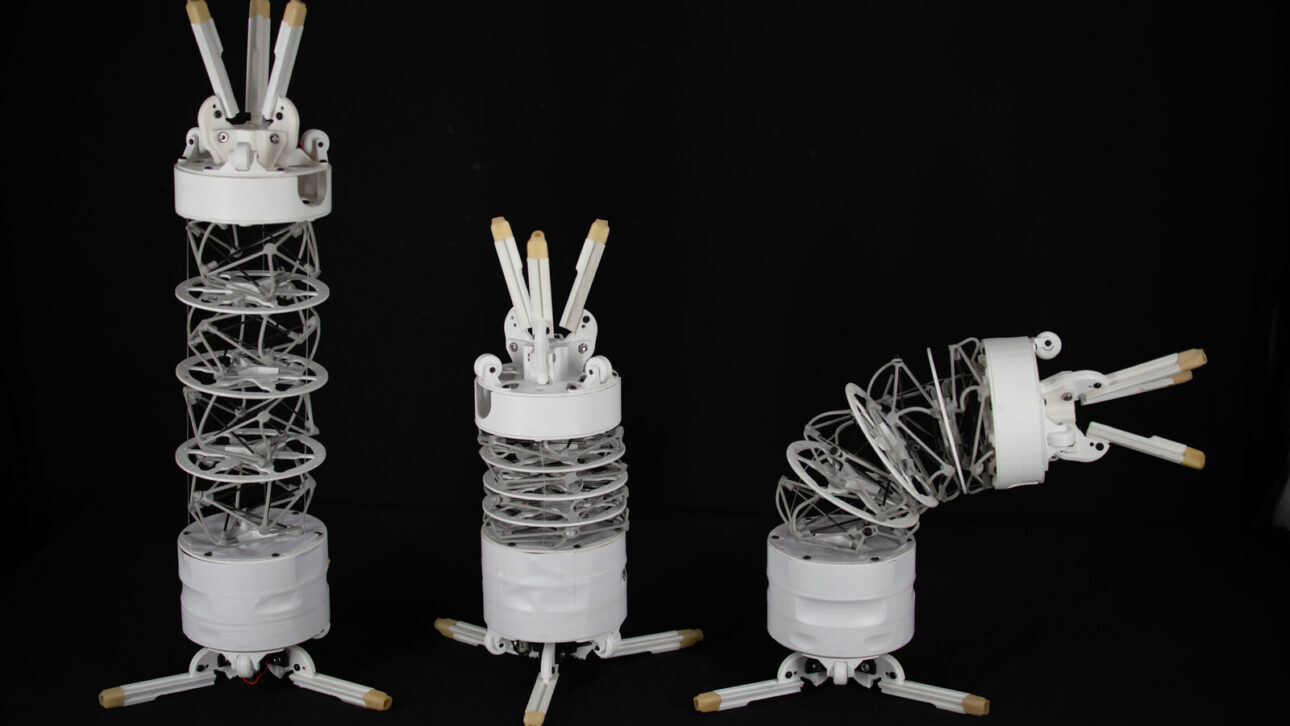
Pesquisadores da Universidade Estadual do Colorado, nos Estados Unidos, desenvolveram um robô flexível que se dobra como uma tromba de elefante, consegue agarrar objetos e até se conectar a outras máquinas para realizar tarefas em conjunto.
Robô flexível consegue mudar de forma e trabalhar com outras máquinas
A novidade foi apresentada em um estudo publicado na revista Nature Machine Intelligence nesta quarta-feira, 11 de novembro de 2026. O projeto é liderado pelo professor Jianguo Zhao, do Departamento de Engenharia Mecânica da universidade.
O objetivo é criar máquinas capazes de executar diferentes tarefas sem depender de uma estrutura fixa. Na prática, o mesmo robô pode se esticar, encolher, agarrar objetos e mudar sua forma conforme a necessidade.
-
Cientistas dos EUA criam pulseira que transforma o próprio braço em um touchpad: tecnologia permite controlar o smartwatch, ampliar imagens e clicar em ícones apenas deslizando os dedos sobre a pele

-
Cientistas modificam enzima que degrada plástico PET e aceleram sua ação em 9,2 vezes; combinada com líquido especial, ela mantém atividade por 7 dias sem perder o ritmo
-
Anvisa aprova duas novas canetas de semaglutida, incluindo genérico e Loryvia, eleva para 22 os registros de medicamentos GLP-1 em 2026 e amplia as alternativas ao Ozempic no Brasil

-
Sony apresenta tela de apenas 6 polegadas que mostra personagens em 3D sem precisar de óculos e acompanha o movimento dos olhos


A tecnologia recebeu o nome de TeCoBot e utiliza uma estrutura chamada tensegridade. Nesse sistema, hastes rígidas ficam sustentadas por uma rede de cabos tensionados, permitindo movimentos que seriam difíceis em robôs convencionais.
O resultado é um corpo tubular flexível, sem articulações tradicionais. Nas duas extremidades, existem garras que servem tanto para manipular objetos quanto para conectar um robô ao outro.

Garras permitem formar correntes, círculos e estruturas maiores
Uma das principais características do equipamento é sua capacidade de trabalhar em grupo. Os pesquisadores demonstraram que diferentes unidades conseguem se conectar e formar correntes, laços e estruturas ramificadas.
Essas combinações permitem transportar objetos, atravessar obstáculos e alcançar locais que um único robô teria dificuldade para acessar.
As conexões são feitas por garras mecânicas, sem depender de ímãs. Segundo Zhao, esse mecanismo também diminui o risco de desalinhamento quando duas unidades tentam se conectar.
Nos experimentos, os cientistas demonstraram diferentes movimentos. Um robô conseguiu se deslocar rastejando, rolando e se contraindo. Também foram realizados testes de escalada em tubos e movimentação sobre terrenos irregulares.
O artigo científico apresenta ainda demonstrações de manipulação cooperativa, incluindo transporte de objetos, abertura de recipientes e coleta de materiais em ambientes externos. Nature+1
Pesquisadores enfrentaram dificuldades para encontrar motores adequados
O desenvolvimento também exigiu testes com diferentes configurações mecânicas.
Mahmud Hasan Saikot, estudante de doutorado e um dos primeiros autores do estudo, explicou que encontrar motores pequenos, potentes e confiáveis foi um dos desafios do projeto.
O trabalho começou com um modelo desenvolvido por Sydney Spiegel, também primeira autora da pesquisa. Depois, a equipe realizou ajustes e levou os equipamentos para testes fora do laboratório.
Os experimentos envolveram diferentes superfícies naturais, permitindo observar como as máquinas se comportavam diante de obstáculos e irregularidades do terreno.

Exploração espacial e resgates estão entre as aplicações estudadas
Por enquanto, os robôs ainda precisam ser controlados por humanos durante boa parte das operações.
Entretanto, os pesquisadores já demonstraram que duas unidades conseguem se encontrar e estabelecer uma conexão de maneira autônoma, usando um sistema de orientação visual.
O próximo passo será aumentar a velocidade dos equipamentos e melhorar sua capacidade de trabalhar com pessoas e outros robôs, exigindo cada vez menos supervisão.
A equipe pretende desenvolver grupos formados por dezenas ou até centenas dessas máquinas, capazes de chegar a determinado local e se organizar conforme a tarefa.
Entre as possíveis aplicações futuras estão a exploração espacial, operações de busca e resgate e atividades industriais.
Esses usos ainda são possibilidades de desenvolvimento. Os resultados apresentados até agora demonstram o funcionamento da tecnologia em experimentos, mas não representam sua utilização operacional nessas áreas.
Matéria elaborada com base em dados e informações de TechXplore.