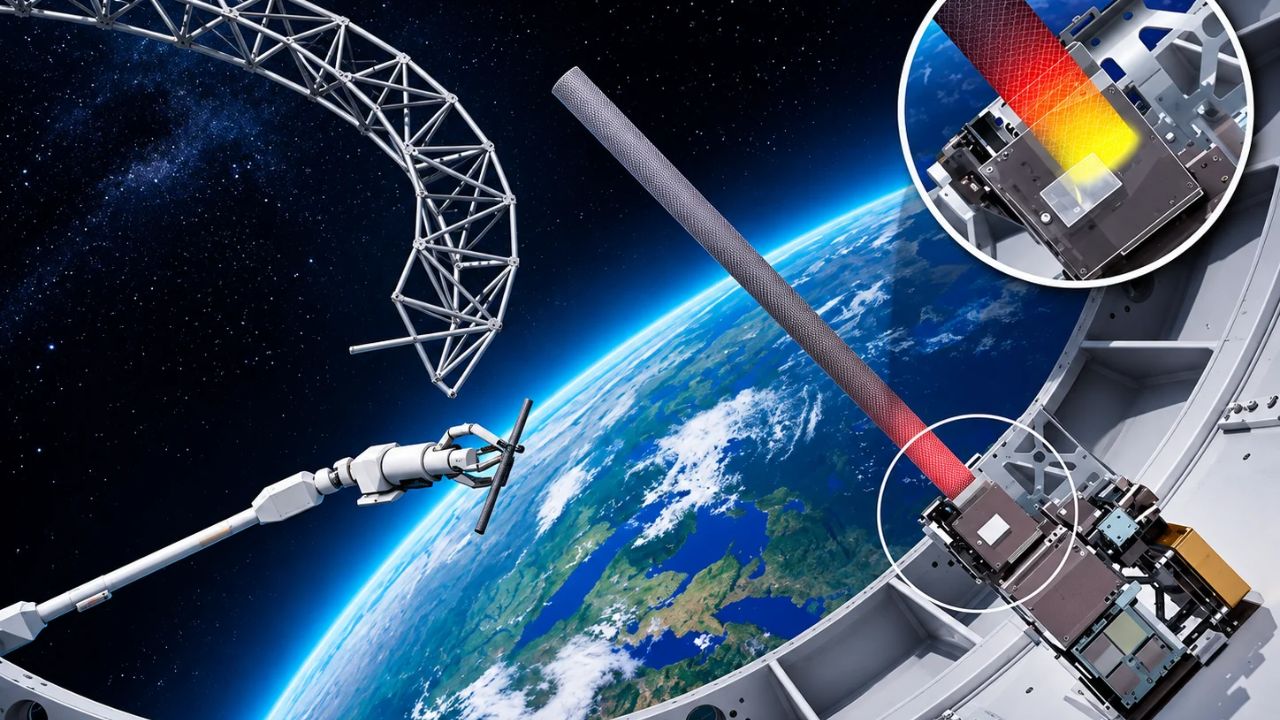

Robô do Caltech, financiado pela DARPA, montou parte de uma estrutura em órbita e demonstrou uma nova possibilidade para a construção espacial.
Um robô desenvolvido pelo Instituto de Tecnologia da Califórnia (Caltech), com financiamento da DARPA, realizou a montagem de uma seção estrutural em órbita terrestre como parte do projeto ASTRA. O experimento, apresentado pelos pesquisadores como a primeira construção autônoma de uma estrutura no espaço, buscou demonstrar a viabilidade de formar equipamentos de grandes dimensões a partir de peças menores, sem depender do envio de conjuntos totalmente montados da Terra.
A demonstração envolveu uma estrutura destinada a uma antena refletora de 1,4 metro de largura. Embora o equipamento tenha executado a montagem com autonomia durante a operação, engenheiros acompanharam o trabalho à distância e realizaram intervenções em períodos específicos.
Robô concluiu montagem parcial de estrutura destinada a antena espacial
A experiência não resultou na fabricação de uma antena completa. O planejamento inicial previa uma montagem mais ampla, mas o tempo disponível levou os responsáveis pelo projeto a limitar a atividade executada em órbita.
-
Sony apresenta tela de apenas 6 polegadas que mostra personagens em 3D sem precisar de óculos e acompanha o movimento dos olhos

-
O que escorre do lixo pode esconder riqueza para o Brasil: cientistas extraem fertilizante do chorume e revelam fonte inusitada de nutriente que o país compra quase totalmente de fornecedores externos

-
Cientistas usam vitamina B12 para criar bateria recarregável que suporta até 250 ciclos de carga e descarga e pode abrir caminho para novas formas de armazenar energia renovável sem depender das baterias tradicionais de lítio
-
Empresa lança capacete inteligente que projeta GPS, velocidade e chamadas diretamente na viseira, permite controlar funções por voz e promete mais de 10 horas de bateria sem precisar olhar para o celular


Para realizar o teste, duas seções da estrutura foram transportadas já montadas, enquanto a terceira ficou sob responsabilidade do sistema robótico. A operação utilizou componentes preparados para formar a treliça, cuja configuração incluía conexões de alumínio, tubos feitos de material compósito e uma superfície refletora.
Essa etapa permitiu demonstrar a montagem de elementos estruturais diretamente no ambiente espacial, ainda que o conjunto não estivesse pronto para funcionar como antena de comunicação.
O experimento integra o Autonomous In-Space Tensioned Reflector Assembly (ASTRA), iniciativa voltada ao desenvolvimento de métodos de montagem orbital que possam ser aplicados a projetos de maior porte.

Mesmo com operação autônoma, engenheiros precisaram acompanhar o equipamento
Um dos aspectos importantes da demonstração foi a maneira como o robô executou suas atividades sem manter comunicação permanente com os responsáveis pelo projeto.
As oportunidades de contato com o equipamento estavam restritas a algumas janelas diárias de aproximadamente 15 minutos. Nesse intervalo, os profissionais verificavam imagens recebidas da operação e avaliavam possíveis dificuldades antes de transmitir novas instruções.
Para investigar problemas, a equipe utilizava uma réplica do sistema instalada no laboratório. Os testes realizados em terra ajudavam a definir os comandos que seriam posteriormente encaminhados ao equipamento orbital.
Dessa forma, a autonomia demonstrada pelo ASTRA estava relacionada à execução da montagem, e não à ausência completa de supervisão humana.
Construção espacial já utilizava robôs, mas com métodos diferentes
A participação de máquinas na montagem de equipamentos fora da Terra não começou com o ASTRA. Outras iniciativas já haviam explorado a manipulação de componentes e a fabricação de peças no ambiente espacial, embora com características distintas.
Entre elas esteve o Archinaut One, também conhecido como OSAM-2, projeto da NASA que combinava a proposta de produzir vigas em órbita com a instalação de um painel solar por meio de operações robóticas. A tecnologia chegou a apresentar resultados promissores em demonstrações terrestres, mas o programa foi encerrado em 2023.
Outro exemplo ocorreu em 2014, quando uma impressora 3D instalada na Estação Espacial Internacional fabricou uma placa frontal para a carcaça de seu próprio extrusor, demonstrando a possibilidade de produzir componentes no local.
A própria construção da estação contou com o Canadarm2, braço robótico responsável por posicionar grandes conjuntos que haviam sido fabricados previamente na Terra. Nesse caso, os astronautas realizavam os trabalhos de instalação após a movimentação das estruturas.
O diferencial demonstrado pelo ASTRA está na montagem de uma estrutura a partir de elementos individuais, em vez de apenas posicionar equipamentos que chegaram ao espaço previamente construídos.

DARPA estuda fabricação de estruturas espaciais com dimensões de quilômetros
O resultado obtido pelo Caltech faz parte de uma proposta mais ampla da DARPA, desenvolvida por meio do programa NOM4D, voltado à fabricação de estruturas e materiais destinados ao ambiente espacial.
A iniciativa considera uma alternativa ao transporte de equipamentos completos: enviar matérias-primas para a órbita e realizar a fabricação diretamente no local de utilização.
Com essa abordagem, sistemas como painéis solares, antenas e equipamentos ópticos poderiam ser projetados com maior atenção às condições de funcionamento no espaço, sem precisar priorizar as mesmas exigências estruturais impostas a conjuntos que precisam chegar totalmente montados após o lançamento.
Andrew Detor, gerente do NOM4D, considera a demonstração um passo importante para tornar possíveis construções espaciais com dimensões de quilômetros, algo que, conforme sua avaliação, ainda não pode ser alcançado com os recursos disponíveis atualmente.
Montagem repetitiva pode permitir estruturas maiores que o próprio robô
A estratégia estudada pela DARPA não depende necessariamente de máquinas maiores para produzir equipamentos de grandes proporções. A intenção é desenvolver procedimentos que possam ser repetidos sucessivamente, permitindo ampliar as estruturas conforme novas partes sejam acrescentadas.
Na configuração descrita para o sistema, os elementos são unidos dentro de uma unidade de montagem, recebem a malha refletora e são posicionados à medida que cada módulo fica pronto.


Detor destaca que o método foi concebido com operações mecânicas relativamente simples, sem exigir algoritmos avançados ou sistemas robóticos de complexidade elevada. A possibilidade de reproduzir essas etapas é considerada fundamental para ampliar a escala das futuras construções.
Apesar de o teste ter ficado restrito a uma seção da treliça, o ASTRA demonstrou em órbita uma etapa dessa proposta. O desafio agora é transformar a montagem pontual em um processo capaz de formar conjuntos muito maiores, mantendo a precisão necessária para sua utilização no espaço.