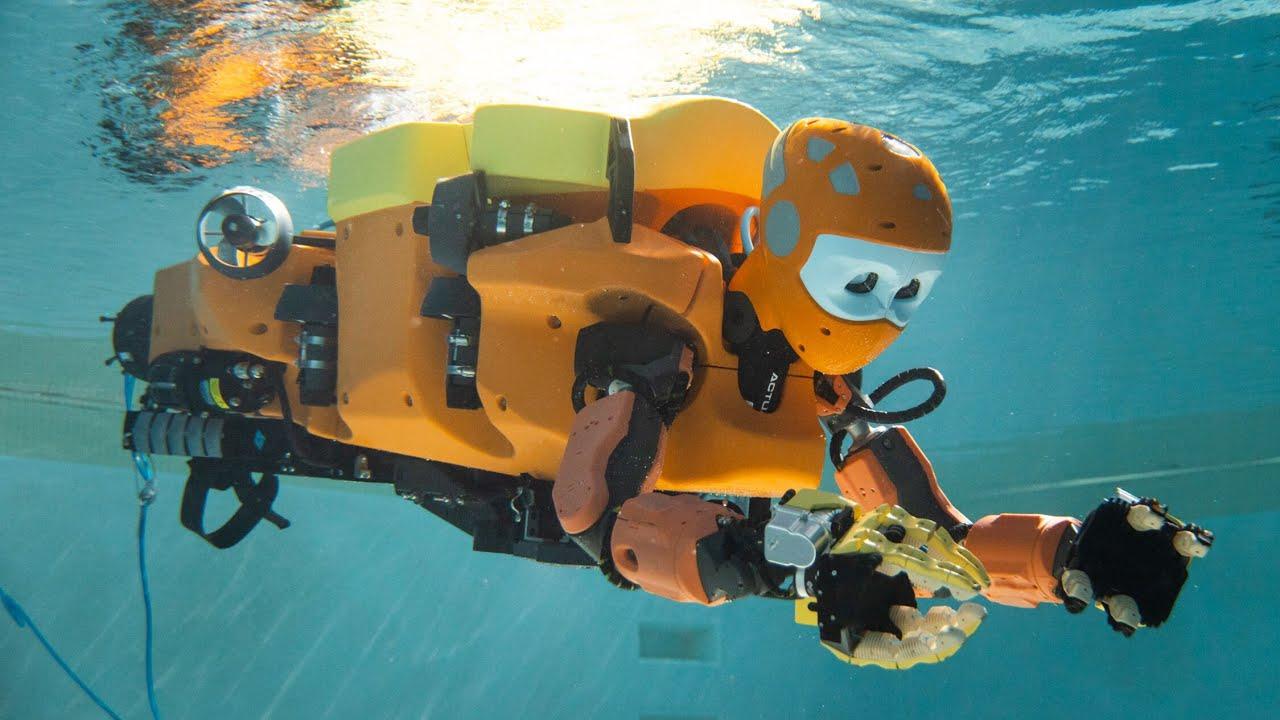

Em demonstração na Laje de Santos, OceanOneK manipulou uma válvula a 20 metros de profundidade. Criado em Stanford, equipamento utiliza visão tridimensional e tato remoto e desperta interesse por aplicações na indústria offshore brasileira.
Um robô humanoide submarino capaz de operar em profundidades de até 1.000 metros realizou uma demonstração inédita no litoral brasileiro, acionando uma válvula instalada debaixo d’água sem que seu operador precisasse mergulhar.
Desenvolvido por pesquisadores da Universidade de Stanford, nos Estados Unidos, o OceanOneK foi testado no sábado, 7 de novembro de 2026, na região da Laje de Santos, a aproximadamente 40 quilômetros da costa paulista.
A operação aconteceu a 20 metros de profundidade e foi promovida pela Federação das Indústrias do Estado de São Paulo (Fiesp) e pelo SENAI-SP, em colaboração com o Stanford Robotics Center.
-
SBM Offshore eleva projeção de receitas a US$ 7,9 bilhões com expansão de negócios de FPSOs

-
Empresa brasileira coloca embarcação sem tripulação e robô submarino em exposição para mapear o fundo do mar e inspecionar estruturas offshore

-
Halliburton apresenta nova tecnologia de diagnóstico para poços offshore e aposta em sistemas capazes de identificar problemas nas operações submarinas de petróleo e gás
-
Governo abre prazo de 18 meses para avaliar nova fronteira de petróleo e gás no mar do Sul do Brasil e preparar futuros leilões offshore


Apresentada pelos organizadores como a primeira demonstração do equipamento no Hemisfério Sul, a experiência buscou avaliar sua capacidade de executar intervenções submarinas e aproximar a tecnologia das necessidades da indústria de petróleo e gás.
OceanOneK acionou válvula no fundo do mar durante demonstração em Santos
A missão exigiu cerca de três horas de navegação até a área escolhida para os testes. No local, o robô entrou na água e realizou uma tarefa de manipulação de equipamento submarino, com visibilidade de aproximadamente dez metros.
Segundo o Portogente, o OceanOneK conseguiu interagir com uma estrutura submersa e acionar uma válvula enquanto era comandado remotamente por um profissional na superfície.
Embora pareça uma atividade simples, a movimentação de válvulas é uma das operações que podem integrar procedimentos de inspeção e manutenção de instalações subaquáticas, incluindo sistemas utilizados na produção de petróleo e gás.
O diferencial está na possibilidade de executar movimentos controlados em um ambiente onde a profundidade, as correntes marítimas e outras condições operacionais dificultam a presença humana.
A demonstração brasileira, entretanto, ocorreu em uma profundidade relativamente pequena. Os 1.000 metros correspondem à capacidade máxima de projeto do robô, e não à profundidade atingida durante a operação na Laje de Santos.
O caráter inédito divulgado pelos organizadores se refere à demonstração do OceanOneK no Hemisfério Sul. Não significa que robôs submarinos nunca tenham realizado intervenções semelhantes nessa parte do planeta.
Operador consegue enxergar em 3D e sentir o que as mãos robóticas tocam
O OceanOneK tem uma parte frontal semelhante ao tronco humano, com cabeça, dois braços e mãos articuladas. Na região traseira, oito propulsores permitem controlar seus movimentos e sua posição debaixo d’água.
As câmeras fornecem visão estereoscópica, permitindo que o operador acompanhe o ambiente submarino com percepção de profundidade.
Mas a característica mais interessante está no chamado retorno háptico, tecnologia que transmite sensações de força e contato aos controles utilizados pelo profissional na superfície.
Quando a mão robótica toca uma estrutura, por exemplo, o sistema permite perceber sua resistência. Assim, o operador não depende exclusivamente das imagens para orientar a manipulação de objetos.
A tecnologia também ajuda a controlar a força aplicada durante movimentos delicados, algo especialmente importante quando o equipamento precisa interagir com peças que não podem ser danificadas.
O professor Oussama Khatib, responsável pelo desenvolvimento do OceanOneK em Stanford, já descreveu essa experiência como uma forma de ampliar a percepção humana para locais inacessíveis a mergulhadores.
Segundo o SENAI-SP, a possibilidade de combinar visão e tato à distância despertou interesse justamente pelas aplicações em inspeção, manutenção e intervenções em estruturas submarinas.
Robô já alcançou 852 metros durante exploração de naufrágios no Mediterrâneo
Antes de chegar ao Brasil, o OceanOneK havia participado de expedições científicas para explorar destroços históricos no Mar Mediterrâneo.
Em 2022, o equipamento examinou estruturas de embarcações e aeronaves afundadas, incluindo o navio italiano Le Francesco Crispi, localizado a aproximadamente 500 metros de profundidade.
A expedição também levou o robô a 852 metros abaixo da superfície, nas proximidades da cidade francesa de Cannes. O resultado foi documentado pela Universidade de Stanford como um avanço na exploração submarina com interação tátil.
Para suportar pressões tão elevadas, os pesquisadores desenvolveram soluções específicas de engenharia.
Entre elas estão materiais de flutuação resistentes à compressão e mecanismos que equilibram a pressão interna dos braços robóticos com a pressão externa da água, protegendo componentes sensíveis.
Essas adaptações diferenciam o OceanOneK de seu antecessor, OceanOne, desenvolvido originalmente para profundidades menores.
A experiência no Mediterrâneo demonstrou a capacidade do equipamento de alcançar ambientes profundos e manipular objetos. A operação brasileira acrescentou uma demonstração voltada ao interesse industrial, embora ainda em condições mais rasas.


SENAI e Stanford estudam aplicações em plataformas de petróleo e equipamentos submarinos
A demonstração na Laje de Santos foi precedida por um encontro técnico realizado em 6 de novembro, no SENAI-SP Distrito Tecnológico, em São Bernardo do Campo.
A programação reuniu pesquisadores de Stanford, representantes da Petrobras, operadoras de petróleo e gás, fornecedores e outras organizações ligadas à indústria offshore.
Durante as atividades, foram apresentados recursos do robô e discutidas necessidades reais das empresas, como acesso a espaços restritos, manipulação de ferramentas e execução de intervenções em equipamentos submarinos.
O interesse está relacionado à possibilidade de realizar determinadas tarefas remotamente, reduzindo a necessidade de expor profissionais a situações perigosas.
Na indústria offshore, veículos submarinos operados remotamente, conhecidos como ROVs, já desempenham funções importantes. O OceanOneK apresenta uma abordagem diferente ao combinar manipulação com dois braços e retorno tátil para o operador.
Essa característica pode ser útil em atividades que exigem movimentos precisos ou interação com ferramentas, mas sua adoção dependerá de adaptações, testes de confiabilidade e avaliação dos custos operacionais.
A demonstração em Santos não comprova, por si só, que o equipamento esteja pronto para substituir sistemas utilizados comercialmente em águas profundas.
Segundo Daniel Motta, gerente de Inovação e Tecnologia do SENAI-SP, a aproximação com Stanford busca desenvolver projetos com empresas, operadoras e fornecedores do setor de óleo e gás, especialmente para atividades em profundidades ou espaços confinados que representem riscos aos mergulhadores.