





Testes com o Unitree Go2 em uma estrutura que reproduz telhados registraram quedas frequentes a 25 graus e indicaram necessidade de adaptar pés e controles para permitir operação segura nesse ambiente, segundo pesquisadores da Alemanha.
Pesquisadores do Instituto de Tecnologia de Karlsruhe, na Alemanha, avaliaram o robô de quatro patas Unitree Go2 em uma estrutura que reproduz um telhado. Durante a caminhada, quedas frequentes apareceram com inclinação de 25 graus, mostrando limitações da configuração utilizada.
O trabalho é assinado por Bjoern-Felix Dettmar e Arne Roennau. A versão disponível no arXiv foi submetida em 8 de outubro de 2026. Segundo o registro, o artigo também integra os anais da conferência CLAWAR 2026.
A pesquisa investiga a possibilidade de automatizar atividades em telhados, ambiente que combina risco de queda com tarefas repetitivas e esforço físico. Inspeção, manutenção e transporte de materiais aparecem entre as aplicações possíveis, ainda dependentes de adaptações.
-
Pesquisadora testa plástico, isopor e concreto reciclado em cinco misturas e encontra material mais leve, mas com perda de resistência

-
Engenheiros usam imagens de trás para frente para revelar como o concreto impresso em 3D se deforma durante a construção

-
Cagece publica novo edital para concessão de esgoto em 104 municípios do Ceará
-
Vendas de cimento caem 5,7% no Brasil em setembro, com retração de 13,5% no Sudeste e crescimento de 14% no Norte


Testes reproduziram uma superfície com telhas
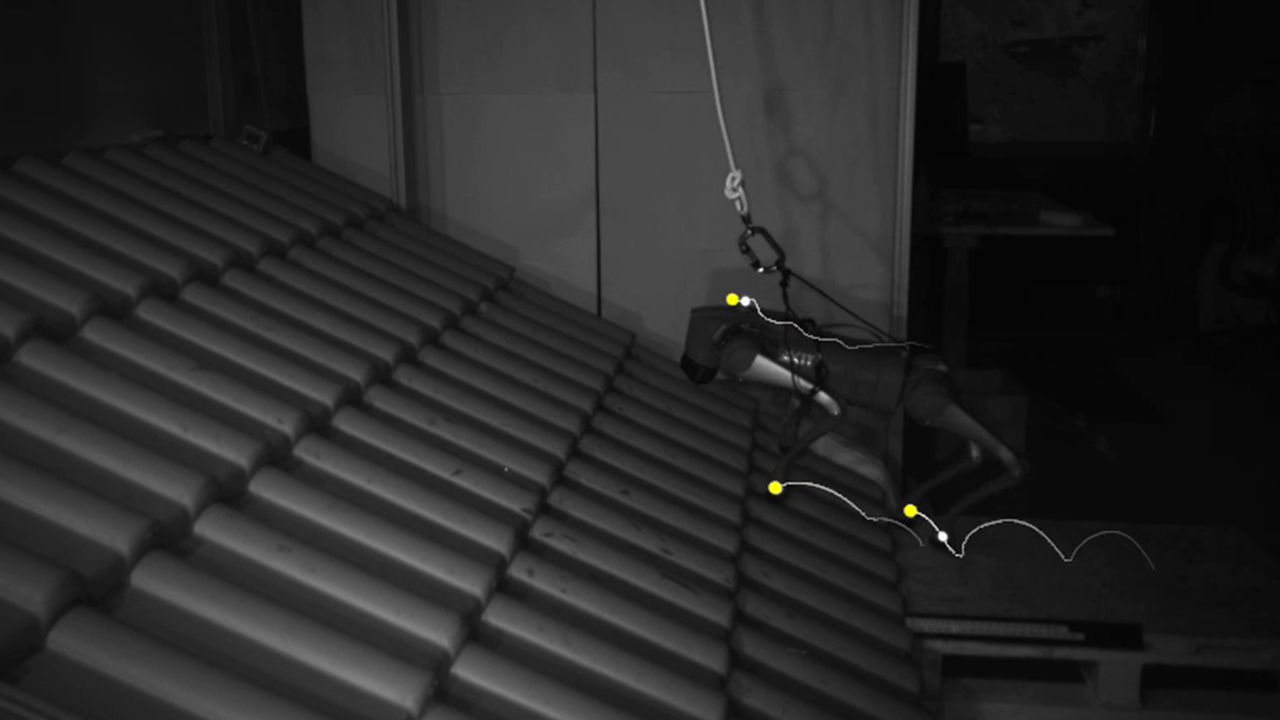
Conforme o estudo original, a plataforma ajustável foi revestida com telhas do tipo Frankfurter Pfanne. Foram avaliadas três capacidades: permanecer equilibrado, levantar e deitar, além de caminhar subindo a superfície. Cada experimento foi repetido dez vezes.
O Go2 operou com software na versão 1.4.4, modo padrão de caminhada e velocidade programada de um metro por segundo. Marcadores refletivos nos pés permitiram acompanhar os movimentos por meio do sistema de captura OptiTrack.
Nos testes de equilíbrio parado, a perda de estabilidade ocorreu, em média, a 27,58 graus. As falhas foram precedidas por escorregamentos nas patas dianteiras. O reposicionamento automático dos membros apareceu como principal mecanismo associado à perda de equilíbrio.
Levantar e deitar exigiram inclinações menores. O robô completou ambas as ações até 11 graus quando estava orientado para cima ou para baixo. Posicionado lateralmente, o limite observado caiu para sete graus.
Escorregamentos cresceram com a inclinação
A caminhada foi examinada entre zero e 25 graus. Os pesquisadores identificaram crescimento quadrático dos escorregamentos conforme aumentava a inclinação. Também observaram redução da distância percorrida. As tentativas encerradas por quedas ficaram fora da análise estatística posterior.
Mesmo sem inclinação, os pequenos degraus entre fileiras de telhas provocaram escorregamentos. Os movimentos eram abruptos, muitas vezes seguidos por outro passo imediato para recuperar contato. As áreas curvas das telhas também favoreceram desvios laterais.
Segundo os autores, os pés arredondados de borracha oferecem uma área limitada de contato. Na subida, a distribuição do peso muda em direção às patas traseiras, reduzindo a força normal e, consequentemente, a capacidade de atrito nas dianteiras.
O controle também manteve comportamento semelhante ao utilizado em terreno plano. Para a equipe, isso contribuiu para forças de impulso incompatíveis com a aderência disponível nas superfícies mais inclinadas.
Adaptações ainda precisam ser desenvolvidas
Na discussão dos resultados, os autores propõem pés com áreas maiores e adaptáveis, materiais de maior atrito e controles específicos para telhados. Aprendizado por reforço e seleção cuidadosa dos pontos de apoio são caminhos sugeridos para pesquisas futuras.
Os resultados têm limites: apenas uma plataforma, uma velocidade e condições ideais foram avaliadas, sem detritos, vegetação, intempéries ou cargas adicionais. Os autores relatam melhora preliminar com um modo posterior de caminhada por inteligência artificial, mas defendem novas avaliações antes do uso seguro nesses ambientes.


