Português
 Inglês
 Espanhol


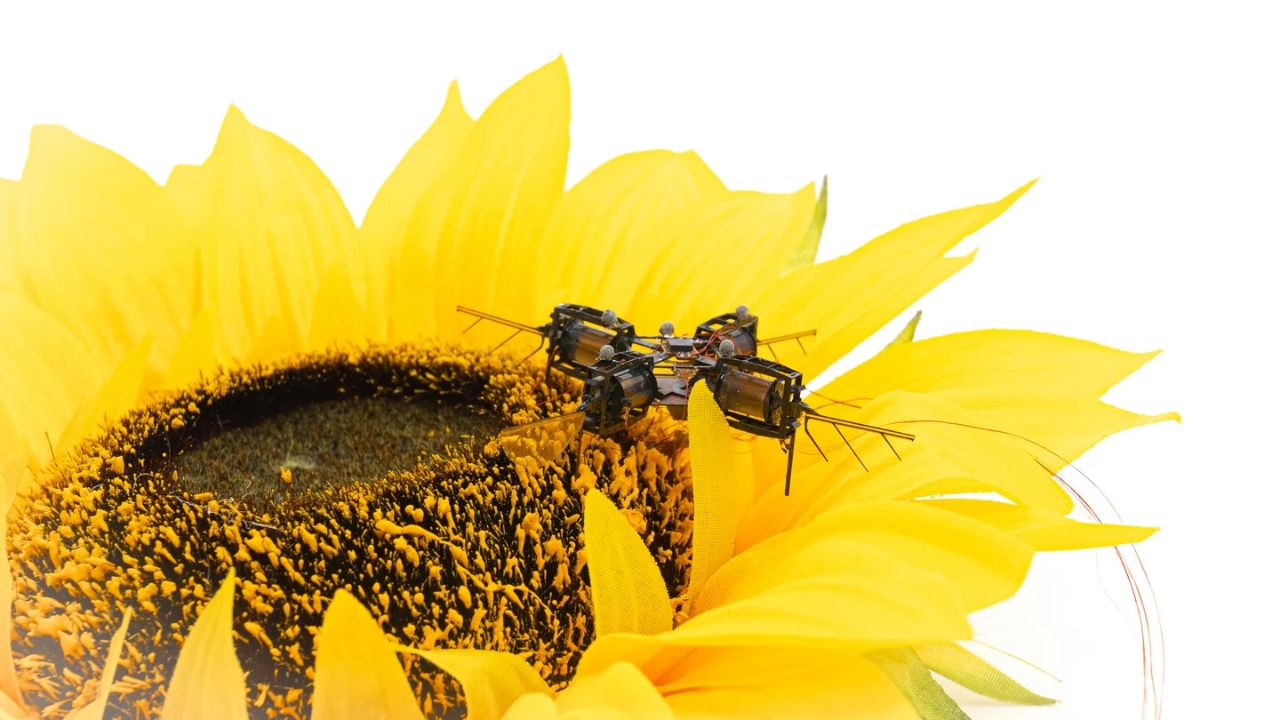

Pesquisadores do MIT desenvolvem microrrobô aéreo com sensores próprios, capaz de pousar em girassol sem câmeras externas; protótipo ainda usa joystick e energia por fio.
Um microrrobô aéreo desenvolvido no MIT (Instituto de Tecnologia de Massachusetts) voou com erros de posição de poucos centímetros e pousou num girassol sem as câmeras externas que costumavam guiá-lo no laboratório. Tudo foi feito com sensores e processamento instalados no próprio aparelho, segundo estudo publicado na Science Robotics. O resultado é um passo em direção a robôs pequenos para a agricultura de precisão, mas com ressalvas: na demonstração, o percurso foi comandado por joystick, e o robô ainda depende de uma fonte de energia ligada por fio.
A equipe partiu de uma plataforma de quatro asas, cuja versão anterior parecia um microcassete e pesava menos que um clipe de papel. O problema era acrescentar eletrônica sem perder agilidade, resistência a colisões e força de sustentação para se manter no ar.
Microrrobô aéreo alcança precisão de centímetros e pode ter uso na agricultura
Nos testes, o robô fez manobras entre pontos definidos de antemão e ficou pairando em alturas diferentes. Mesmo sem o sistema convencional de captura de movimento, a posição estimada a bordo teve precisão parecida com a dos voos acompanhados por câmeras, segundo os pesquisadores.
-
China coloca robô a 5.330 metros de profundidade no Oceano Pacífico para coletar nódulos ricos em metais usados em baterias e carros elétricos, utilizando um cabo de 13 km durante a operação

-
Engenheiros alemães criam ponte sem concreto, feita de madeira e granito, que pode durar até 5 vezes mais que as pontes tradicionais de madeira
-
Universidade brasileira instala impressoras 3D gigantes de até 9 metros para imprimir paredes de casas de 45 m². A construção civil vai mudar?

-
Como baixar vídeos, Reels e fotos do Instagram sem instalar aplicativos

A demonstração com plantas dependeu desse controle fino dos movimentos. Um operador usou um joystick para guiar o robô ao redor da vegetação e fazê-lo pousar sobre um girassol. Não houve polinização efetiva, e o experimento também não prova que o robô já consiga identificar flores e desviar de obstáculos sozinho.

A equipe quer levar a tecnologia a tarefas que exigem aproximação delicada, principalmente onde veículos maiores não servem. Na agricultura, isso ainda depende de novos avanços, mas as ideias incluem acompanhar as condições das lavouras em voos rentes às plantas, sem danificá-las, detectar pragas antes que se espalhem e, no futuro, ajudar na polinização de amendoeiras e arbustos de mirtilo em regiões onde os polinizadores naturais diminuíram por perda de habitat.
Os autores também veem uso em vigilância industrial. Kevin Chen, professor associado do MIT e um dos responsáveis pelo trabalho, considera a demonstração um marco por reunir sensoriamento e computação numa aeronave desse tamanho. Para operar com mais independência, porém, o robô ainda precisa de uma câmera para reconhecer objetos e contornar obstáculos, além de um sistema de bateria.
Sensores de 244 miligramas e músculos artificiais maiores permitiram voar sem câmeras externas
Para que os circuitos dessem conta de acompanhar o movimento das asas, a equipe juntou um microcontrolador e três tipos de sensores num conjunto de apenas 244 miligramas. Um deles calcula a altitude pelo tempo de voo, outro, baseado em fluxo óptico, estima velocidade e posição lateral, e a unidade de medição inercial informa a orientação do robô. Tudo é processado a bordo e usado no controle do voo.
Sem as câmeras do laboratório, porém, surgiu outro problema. Sem uma referência externa de posição absoluta, pequenos erros se acumulam e causam desvios ao longo do trajeto. Para contornar isso, os pesquisadores simplificaram o algoritmo que calcula orientação, velocidade angular e posição. Atualizações frequentes se saíram melhor do que estimativas mais precisas, porém mais lentas.

A eletrônica também exigiu mudanças na estrutura de voo. Os cientistas alteraram o raio e o comprimento dos atuadores flexíveis que movem as quatro asas, e esses músculos artificiais ficaram 50% maiores. Com isso, a sustentação líquida subiu 46% e a relação entre sustentação e peso chegou a 1,9, o bastante para carregar os componentes.
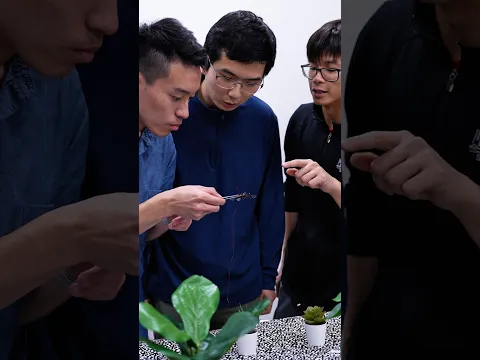

Para evitar que as vibrações deslocassem as peças, tudo foi fixado numa base de fibra de vidro. Apesar de fazer medições e cálculos durante o voo, a eletrônica responde por cerca de 6% do consumo total de energia. O resto vai para o movimento das asas.
Agora os pesquisadores querem reduzir ainda mais esse gasto e embarcar baterias e eletrônica de potência no robô, etapa necessária para que ele voe sem depender de energia externa.