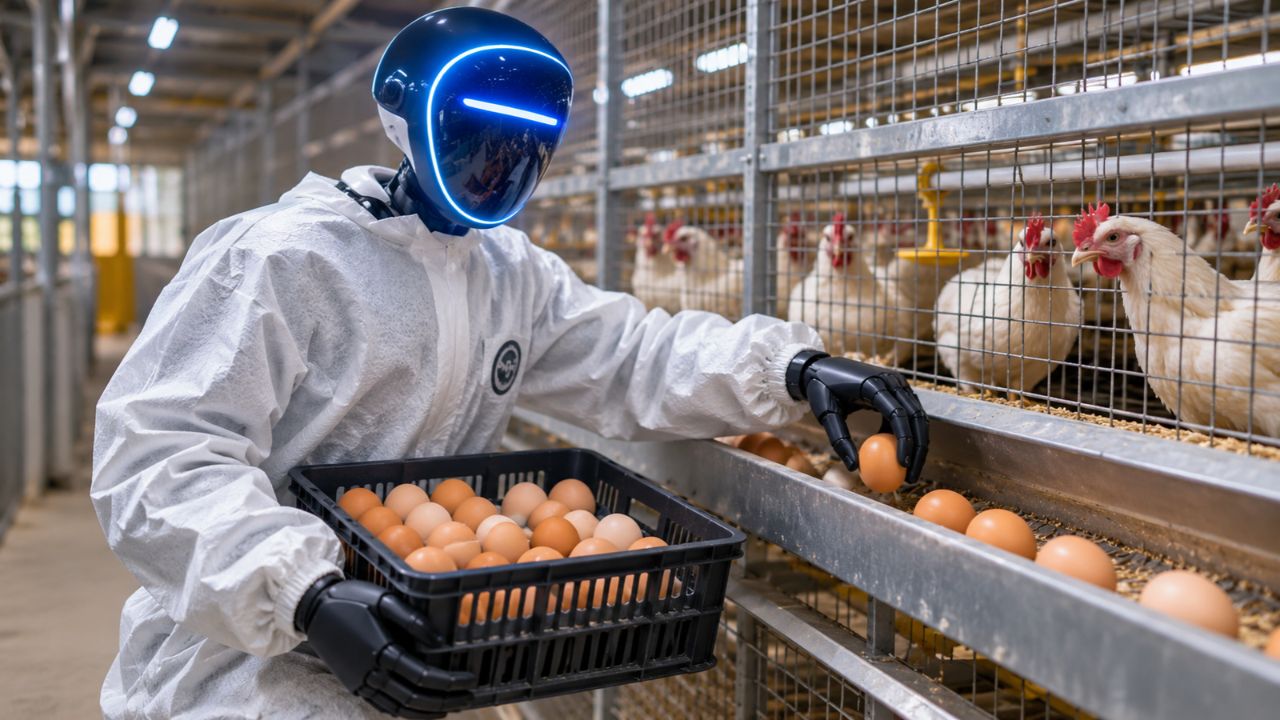

Robô humanoide Howl está sendo treinado para recolher ovos em granjas sem gaiolas nos EUA. Pesquisadores planejam executar a tarefa em 2027.
Pesquisadores da Universidade Estadual da Carolina do Norte, nos Estados Unidos, estão preparando um robô humanoide para assumir parte da coleta de ovos depositados fora dos ninhos em granjas sem gaiolas. Chamado Howl, o equipamento tem 1,20 metro de altura, usa o Unitree G1 como plataforma e aprende a localizar e recolher os ovos com apoio de inteligência artificial. A proposta é diminuir a dependência da coleta manual em um setor que enfrenta falta de trabalhadores. A equipe pretende que o robô consiga executar a tarefa no início de 2027.
O desafio dos ovos que ficam fora dos ninhos
Em uma granja com aproximadamente 100 mil aves, a busca pelos ovos deixados no piso pode representar a coleta de até 15 mil unidades em um único dia. O volume ajuda a dimensionar uma dificuldade enfrentada por produtores que adotam a criação sem gaiolas: parte da produção não chega aos pontos onde a retirada seria mais simples e acaba exigindo a intervenção de funcionários.
A quantidade varia conforme as condições de cada instalação. Em alguns galpões, os ovos encontrados fora dos ninhos correspondem a algo entre 2% e 15% do total produzido. Mesmo quando essa parcela é menor, o recolhimento continua sendo uma atividade que precisa ser realizada para evitar atrasos capazes de comprometer a qualidade dos ovos.
-
Após 26 anos com o sarampo considerado eliminado, Estados Unidos perdem reconhecimento internacional depois que o vírus voltou a circular por mais de 12 meses e provocou surtos em diferentes estados

-
Cientistas chineses conseguem alimentar celular usando 256 caules de lótus e água, enquanto sistema experimental produz eletricidade por mais de 30 dias

-
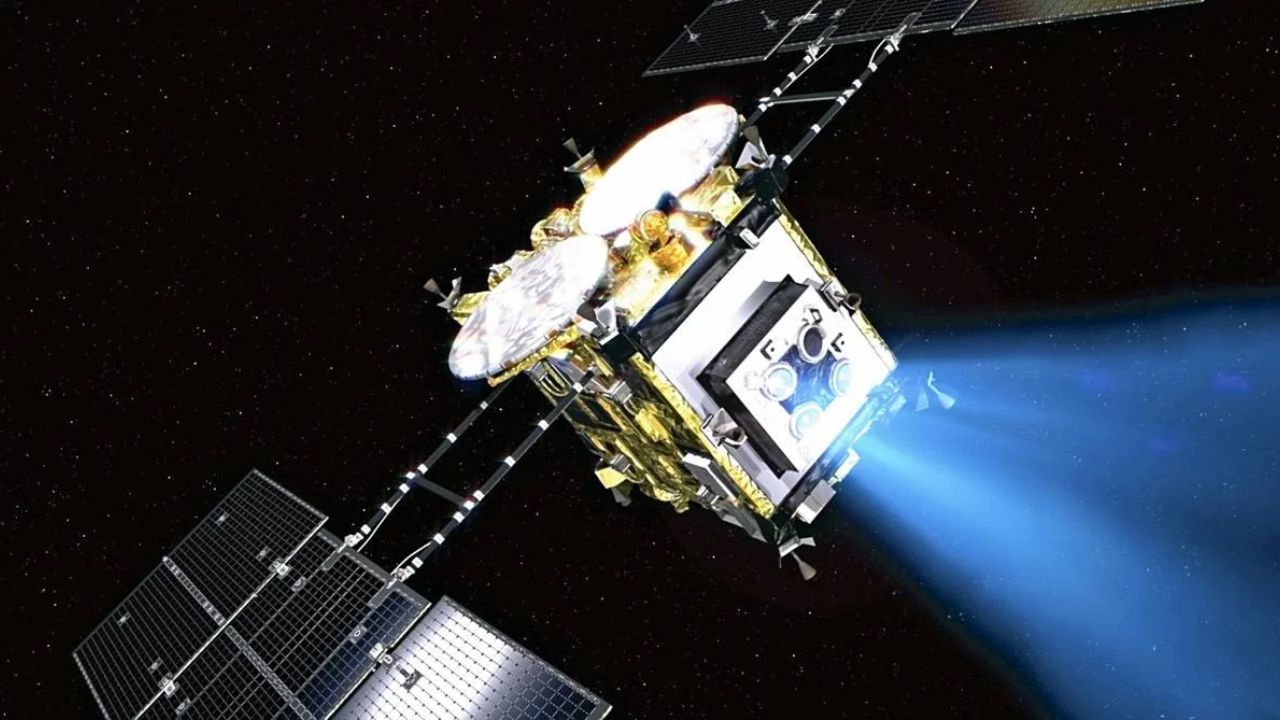
Após problemas nos motores, Japão muda destino de sonda espacial lançada há 12 anos e prepara aproximação de asteroide que gira sobre si mesmo a cada 49 minutos
-
Astrônomos descobrem sistema com estrela semelhante ao Sol e anã branca a mais de 5 mil anos-luz da Terra que emite misteriosos sinais de rádio e gira a cada 8 minutos
Nos sistemas convencionais, as gaiolas permitem que os ovos sigam para esteiras transportadoras. Nos ambientes em que as aves não ficam confinadas dessa maneira, a coleta dos que permanecem no chão depende de um procedimento diferente, ainda realizado manualmente. É nesse ponto da rotina que a equipe universitária pretende introduzir a automação.
O trabalho não está voltado apenas à quantidade de ovos recuperados. Os pesquisadores relacionam o projeto à necessidade de enfrentar a escassez de mão de obra. Para isso, o humanoide terá de atuar diretamente no espaço de criação e lidar com ovos que não foram encaminhados ao sistema habitual de coleta.
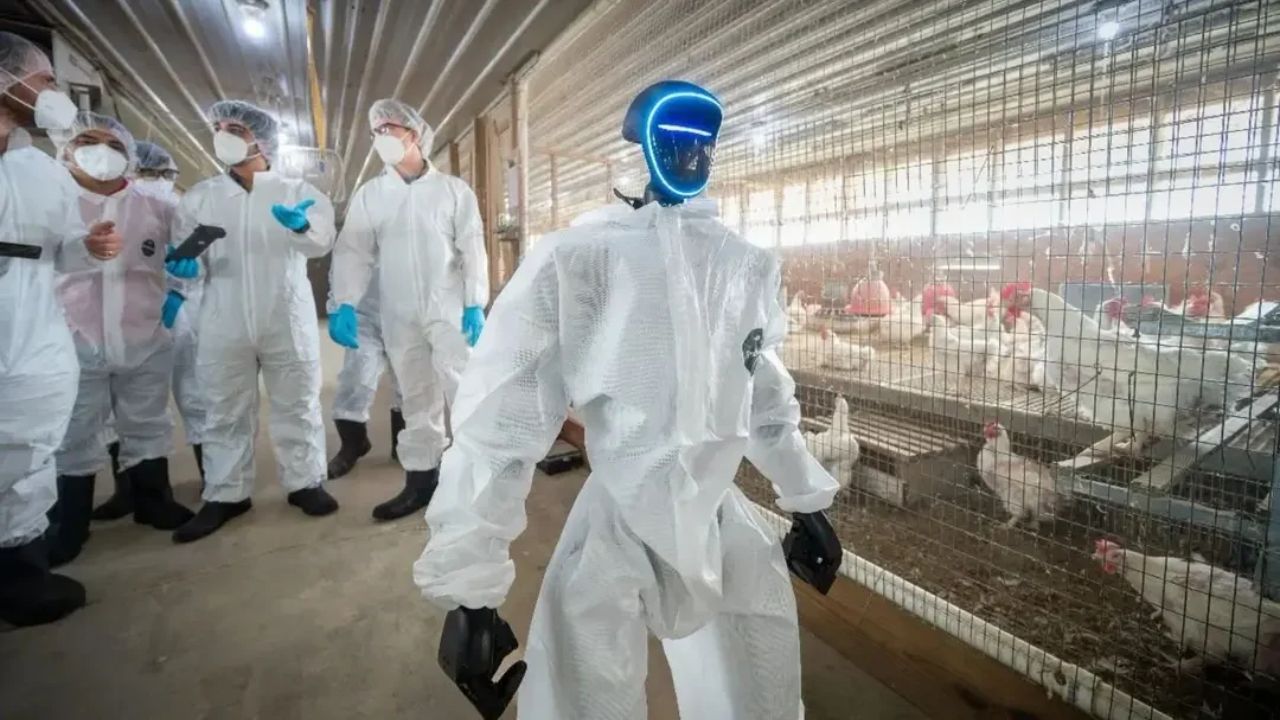
Como o robô humanoide Howl está aprendendo a executar a coleta
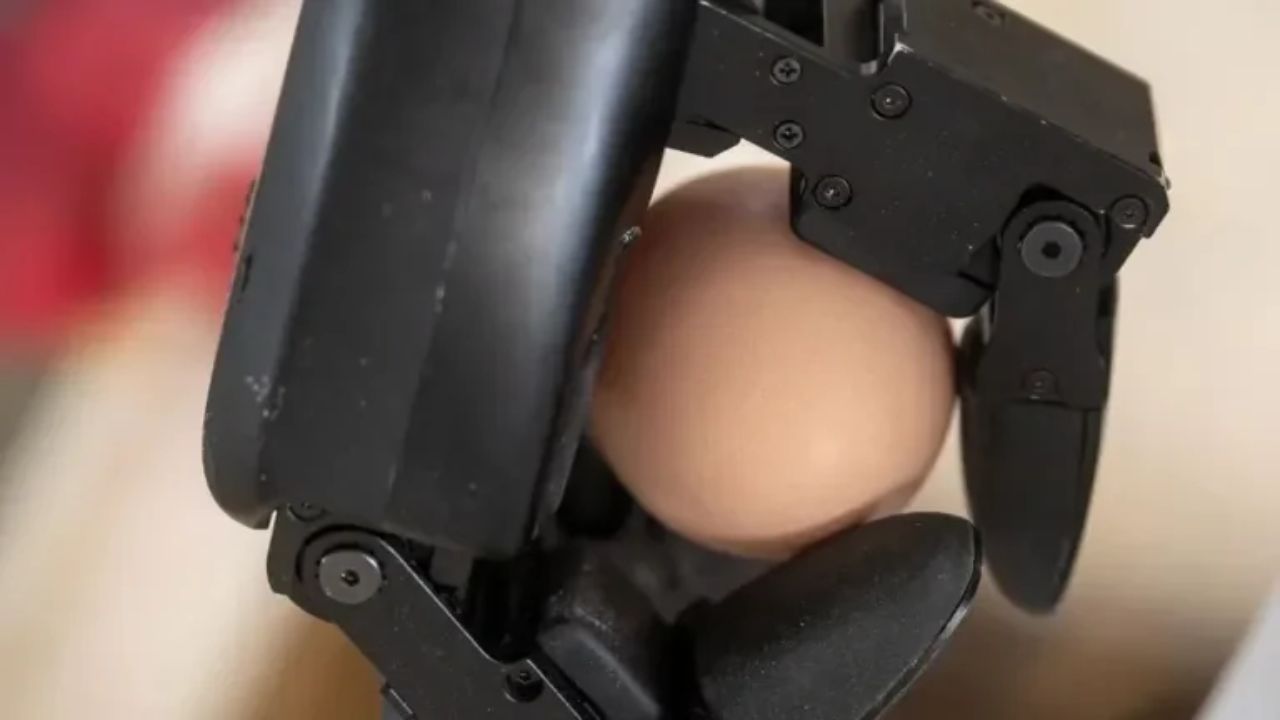
O ponto de partida do projeto é um humanoide Unitree G1, adaptado para uma atividade que exige mais do que reconhecer objetos. Depois de encontrar um ovo no piso, o Howl deverá se aproximar dele e realizar a retirada com as próprias mãos robóticas. Transformar essa sequência em movimentos coordenados é uma das etapas centrais do desenvolvimento.
A equipe precisa construir e ajustar os mecanismos que orientam as respostas do robô durante a tarefa. Em vez de depender apenas de comandos previamente definidos, os pesquisadores estão combinando diferentes formas de treinamento para que ele aprenda a manipular os ovos. Entre elas está o uso de realidade virtual, ambiente no qual os movimentos necessários são demonstrados antes de serem incorporados ao processo de aprendizagem.
Esse trabalho também envolve duas técnicas de aprendizado de máquina. Uma delas, o aprendizado por imitação, utiliza demonstrações como referência; a outra, o aprendizado por reforço, integra o treinamento do comportamento do equipamento. Essas abordagens estão sendo empregadas no ensino da manipulação, sem que isso signifique que o humanoide já esteja pronto para trabalhar em uma granja.
Por enquanto, os esforços se concentram no aperfeiçoamento da programação e dos exercícios de treinamento. A próxima etapa prevista é concluir as simulações de localização e retirada dos ovos para, então, avançar às demonstrações práticas. A meta dos pesquisadores é que o Howl execute essas ações no começo de 2027, mas o cronograma descrito ainda se refere ao desenvolvimento da tecnologia, e não à sua adoção comercial.
Câmeras e um assistente virtual ampliam o uso da IA na avicultura
Enquanto o Howl é preparado para uma tarefa física, outra pesquisa da mesma universidade se concentra em acompanhar a condição de cada ave. Em uma instalação experimental, a equipe está montando um sistema com câmeras fixas de duas e três dimensões, cujas imagens serão interpretadas por modelos de visão computacional. A análise considera o estado das penas, a densidade da plumagem e o peso corporal para produzir avaliações individuais de saúde.
O objetivo é perceber possíveis sinais de doença ou estresse que poderiam passar despercebidos no acompanhamento de plantéis numerosos. Os registros também poderão contribuir para estratégias de alimentação de precisão, nas quais dietas e condições de manejo sejam ajustadas às necessidades de cada animal.
A universidade desenvolve ainda o Poultry Talk, um assistente de inteligência artificial voltado a dúvidas de profissionais do setor. A ferramenta combina um modelo de linguagem com uma coleção selecionada de pesquisas científicas revisadas por pares e publicações de extensão agrícola disponíveis ao público. Por meio da técnica conhecida como geração aumentada por recuperação, ou RAG, o sistema consulta esse acervo antes de formular respostas.
Entre os assuntos que poderão ser pesquisados estão:
- Nutrição das aves e gestão da produção;
- Prevenção e diagnóstico de doenças;
- Instalações, bem-estar animal e agricultura de precisão.
Uma versão demonstrativa funcional já está sendo compartilhada com profissionais da avicultura para receber avaliações e orientar melhorias. Embora tenham aplicações distintas, as três iniciativas buscam tornar a produção mais apoiada em dados e reduzir a dependência de atividades manuais, combinando o trabalho de equipamentos robóticos com ferramentas especializadas de análise e consulta.